 Levijoy
Sonuçlar
Gerçekte ne kadar iyi çalışıyor?
Size gösterişli rakamlar yerine dürüst rakamları göstermeyi tercih ediyoruz. Levijoy'un gerçek yarışma görüntülerindeki performansı, daha önce hiç görmediği at ve binicilerin görüntüleri dahil, aşağıda.
Yalnızca en iyi gününde değil, kademe kademe değerlendirildi.
Levijoy, F1 skoruyla puanlandı: gerçek atlayışları yakalamakla yanlış alarm vermemek arasındaki dengeyi tek bir sayıda toplayan bir ölçü. Eşikler “Geliştirme” kademesinde ayarlandığı için onu en iyi durum olarak değerlendirin. Sistemin hiç karşılaşmadığı binici ve atlarla yapılan iki ayrılmış set kademesi, bir ahırın kendi görüntülerindeki performansın daha dürüst ölçüsüdür.
| Kademe | Ayrıntı | Video | Kesinlik | Duyarlılık | F1 skoru |
|---|---|---|---|---|---|
| Erken prototip | SAM2 yaklaşımı, sonradan bırakıldı | 8 | %37,3 | %21,6 | %27,3 |
| Geliştirme | örneklem içi ayarlama | 5 | %69,0 | %89,1 | %77,8 |
| Kısmi ayrılmış set | görülmemiş biniciler | 4 | %58,3 | %60,9 | %59,6 |
| Tam ayrılmış set | tamamen görülmemiş | 6 | %48,9 | %69,7 | %57,5 |
Erken prototip (bağlam için gösteriliyor, bugün kullanılmıyor) atın siluetini kare kare çıkarmaya çalışıyordu. Vücuttaki üç sabit noktayı takip etmeye geçmek F1 skorunu kabaca üçe katladı; nedenini nasıl çalışır sayfasında görebilirsiniz.
Doğruluğu belirleyen ne
Asıl darboğaz takip kalitesi.
Atın zamanın %65'inden fazlasında güvenilir biçimde takip edildiği görüntülerde Levijoy %74,5 F1 skoruna ulaştı. Güvenilir takip %65'in altına düştüğünde bu oran %52,3'e indi. Kısacası tespit mantığının kendisi sağlam; sonuçları daha da iyileştirmenin en büyük kaldıracı daha akıllı bir dedektör değil, daha net görüntüler ve daha iyi poz takibi.
- iyi ve zayıf takip kalitesi arasındaki F1 farkı
- 22,2 puan
Hâlâ zorlandığı yerler
Hata örneklerini saklamak yerine göstermeyi tercih ediyoruz.
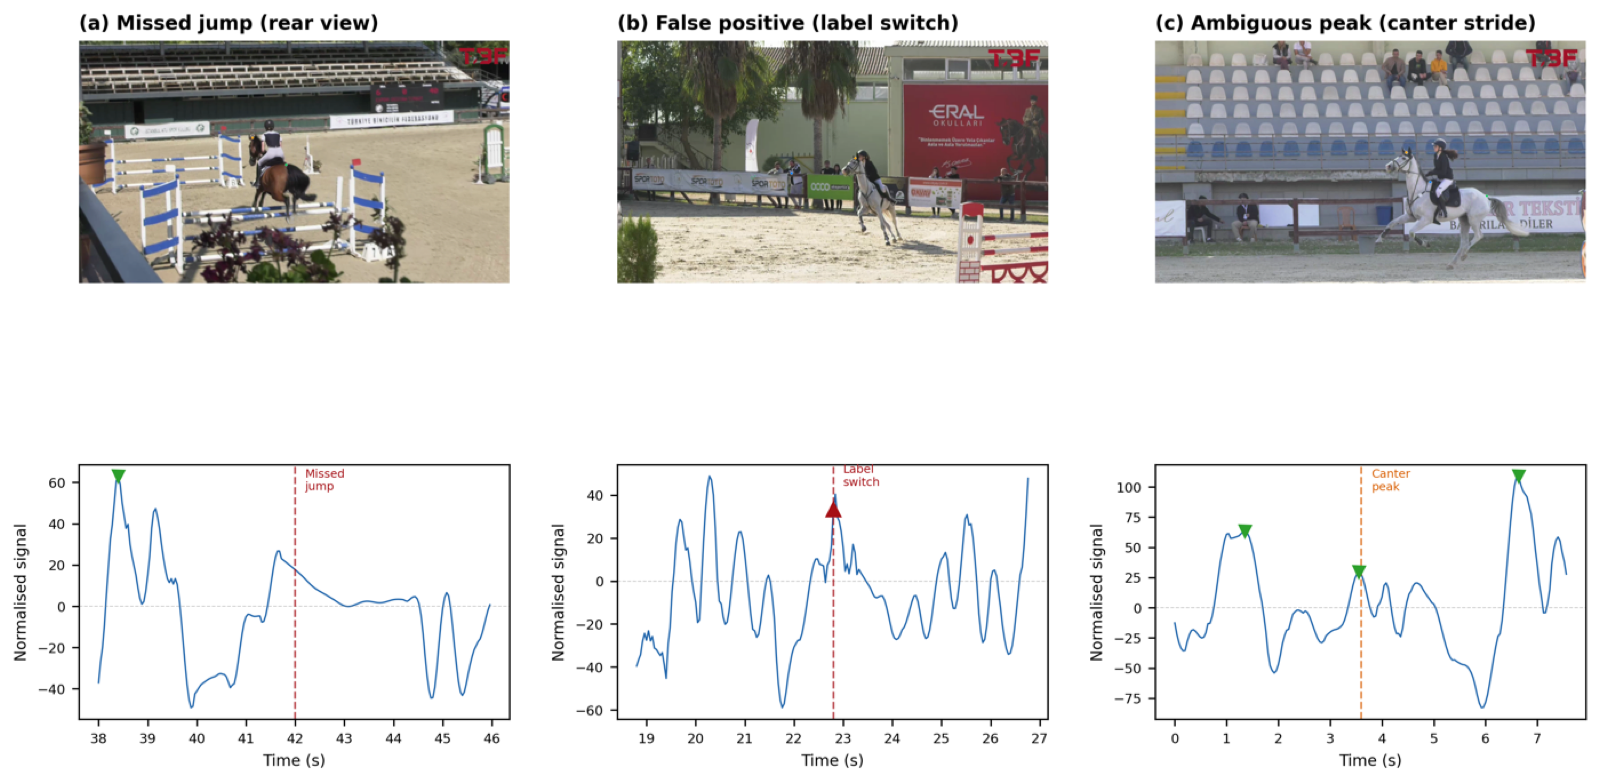
Bugün gördüğümüz hataların çoğu üç örüntüden kaynaklanıyor; her biri bir sonraki iyileştirme turu için somut bir hedef.
Kaçırılan atlayış (arkadan görünüm)
Doğrudan kameraya doğru ya da kameradan uzağa atlandığında dikey hareket neredeyse hiç görünmez.
Yanlış pozitif (etiket değişimi)
Kalabalık bir alanda takip kısa bir süre başka bir ata geçer ve onu hareket olarak okur.
Belirsiz tepe (galop adımı)
Olağandışı belirgin bir galop adımı zaman zaman gerçek bir atlayışın eşiğini aşar.
Kapsam, dürüstçe
Levijoy bugün ne yapıyor, ne yapmıyor.
Bakış açısına duyarlılık
Arkadan ve önden çekilen atlayışlar sistemin dayandığı dikey hareketi sıkıştırır; kaçırılan atlayışların yaklaşık %10'u bundan kaynaklanır.
Takip kalitesine bağlı
Zayıf ışık, düşük çözünürlük ya da zor açılar poz takip modeline daha az veri bırakır ve doğruluk da buna bağlı olarak düşer.
Mütevazı bir veri setiyle eğitildi
Hepsi tek bir ülkeden, 5 ata ait 25 video. Bu kapsam içinde iyi genelleşiyor, ancak henüz daha geniş ölçekte test edilmedi.
Şimdilik yalnızca atlayışları sayar
Levijoy şu anda bir atlayışın gerçekleştiğini ve ne zaman gerçekleştiğini tespit eder. Hangi engel olduğunu, hata yapılıp yapılmadığını ya da yarışma puanını henüz belirlemez.